CONTROL Y ROBOTICA
INTRODUCCIÓN DE LA ROBOTICA
Antes de comenzar aclaremos la diferencia entre máquina, autómata y robot. Una máquina es capaz de realizar un trabajo dirigido por un usuario, el autómata es capaz de realizar el trabajo sencillo y repetitivo que le mandan sin necesidad de supervisión y el robot es capaz de decidir cuál es el trabajo que debe hacer. La palabra robot fue usada por primera vez en el año 1921, cuando el escritor checo Karel Capek (1890 -1938) estrena en el teatro nacional de Praga su obra Rossum's Universal Robot (R.U.R.). Su origen es de la palabra eslava robota, que se refiere al trabajo realizado de manera forzada.
- Autonomía: El sistema de navegación reside en la propia máquina, que debe operar sin conexión física a equipos externos.
InteligenciaEl robot posee capacidad de razonar hasta el punto de ser capaz de tomar sus propias decisiones y de seleccionar, fusionar e integrar las medidas de sus sensores. Podríamos aproximarnos a una definición de Robótica como: el diseño, fabricación y utilización de máquinas automáticas programables con el fin de realizar tareas repetitivas como el ensamble de automóviles, aparatos, etc. y otras actividades. Según Isaac Asimmov, la Robótica es la tecnología aplicada a los robots.
CARACTERÍSTICAS DE UN ROBOT
Los robots pueden ser de diferentes diseños al igual que programas, todo depende
de la función que vayan a realizar. Lo que si se conoce son las diferentes características
que pueden poseer, entre estas encontramos:
- La precisión que tienen a la hora de realizar una acción o movimiento.
- La capacidad de carga, en kilogramos que el robot puede manejar.
- El grado de libertad que tienen con sus movimientos. Suele coincidir con el nº de articulaciones que tiene el robot.
- El sistema de coordenadas que especifica a que direcciones se realizaran sus movimientos y posiciones. Estas pueden ser coordenadas cartesianas (x,y,z), cilíndricas, etc.

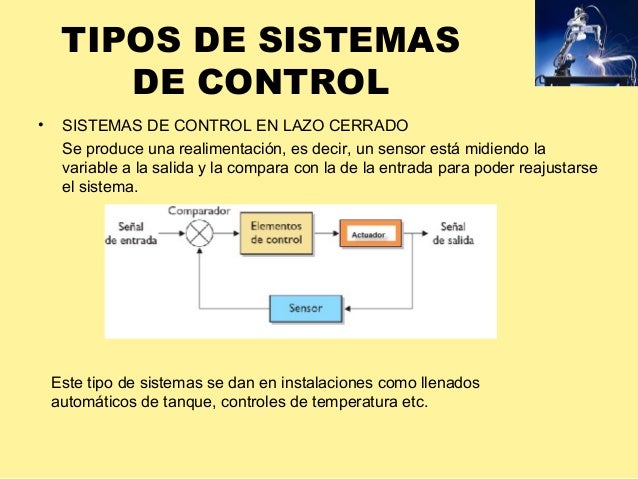
Los elementos de un sistema de control son:
- Señal de entrada: es la que se toma del exterior mediante un sensor.
- Señal de referencia: punto de ajuste o de tarado, es el valor que se compara con la señal de entrada. - Comparador: compara las señales de referencia y entrada, cuando supera un determinado valor entre ambas señales el elemento de control se activa, pasando la información al actuador para que ejecute la acción.
- Actuador: lleva a cabo la acción para la que se ha diseñado el sistema automático. - Señal de salida: es la que emite el elemento de control (actuador).
- Captador (sensores): son elementos que captan la información del entorno y la usan para medir magnitudes físicas (luz, temperatura, humedad, presión, intensidad de luz, etc).
Controlador: es el encargado de comparar una variable física con el valor deseado (var. De referencia), interpretar el error y actuar para intentar anularlo. 7
- Variable controlada: es inspeccionada por el sistema con el fin de actuar en consecuencia, cambia independientemente del sistema.
- Realimentación: realiza la vigilancia continua de la variable controlada. Esto permite detectar cualquier cambio en la variable controlada.

SENSORES
El sensor traduce la información que le llega del exterior en un impulso eléctrico, normalmente digital (pasa o no pasa corriente), que puede ser analizado y procesado por la unidad de control del sistema.
Existe una gran variedad de sensores, entre ellos podemos citar:
- Sensores de temperatura: Un ejemplo son los termistores: se trata de resistencias cuyo valor asciende con la temperatura (termistor PTC) o bien disminuye con la temperatura (termistor NTC). Por lo tanto, depende de la temperatura que el termistor permita o no el paso de la corriente por el circuito de control del sistema. El símbolo y la apariencia de un termistor es: -
sensores de posición: Entre otros tenemos: - Finales de carrera: Se trata de un interruptor que consta de una pequeña pieza móvil y de una pieza fija que se llama NA, normalmente abierto, o NC, normalmente cerrado.
-Magnéticos: Detectan los campos magnéticos que provocan los imanes o las corrientes eléctricas. El principal es el llamado interruptor Reed; consiste en un par 8 de láminas metálicas de materiales ferromagnéticos metidas en el interior de una cápsula que se atraen en presencia de un campo magnético, cerrando el circuito. El interruptor Reed puede sustituir a los finales de carrera para detectar la posición de un elemento móvil, con la ventaja de que no necesita ser empujado físicamente por dicho elemento sino que puede detectar la proximidad sin contacto directo.
-Ópticos: Detectan la presencia de una persona o de un objeto que nterrumpen el haz de luz que le llega al sensor. Los principales sensores ópticos son las fotorresistencias, las LDR.
Sensores de humedad
Se basan en que el agua no es un material aislante como el aire sino que tiene una conductividad eléctrica. Por lo tanto un par de cables eléctricos desnudos (sin cinta aislante recubriéndolos) van a conducir una pequeña cantidad de corriente si el ambiente es húmedo; si colocamos un transistor en zona activa que amplifique esta corriente tenemos un detector de humedad. -
Sensores de sonido
Mediante un difragma que al moverse por las ondas sonoras, desplaza la placa de un condensador haciendo variar su capacidad.

Antes de comenzar aclaremos la diferencia entre máquina, autómata y robot. Una máquina es capaz de realizar un trabajo dirigido por un usuario, el autómata es capaz de realizar el trabajo sencillo y repetitivo que le mandan sin necesidad de supervisión y el robot es capaz de decidir cuál es el trabajo que debe hacer. La palabra robot fue usada por primera vez en el año 1921, cuando el escritor checo Karel Capek (1890 -1938) estrena en el teatro nacional de Praga su obra Rossum's Universal Robot (R.U.R.). Su origen es de la palabra eslava robota, que se refiere al trabajo realizado de manera forzada.
- Autonomía: El sistema de navegación reside en la propia máquina, que debe operar sin conexión física a equipos externos.
InteligenciaEl robot posee capacidad de razonar hasta el punto de ser capaz de tomar sus propias decisiones y de seleccionar, fusionar e integrar las medidas de sus sensores. Podríamos aproximarnos a una definición de Robótica como: el diseño, fabricación y utilización de máquinas automáticas programables con el fin de realizar tareas repetitivas como el ensamble de automóviles, aparatos, etc. y otras actividades. Según Isaac Asimmov, la Robótica es la tecnología aplicada a los robots.
CARACTERÍSTICAS DE UN ROBOT
Los robots pueden ser de diferentes diseños al igual que programas, todo depende
de la función que vayan a realizar. Lo que si se conoce son las diferentes características
que pueden poseer, entre estas encontramos:
- La precisión que tienen a la hora de realizar una acción o movimiento.
- La capacidad de carga, en kilogramos que el robot puede manejar.
- El grado de libertad que tienen con sus movimientos. Suele coincidir con el nº de articulaciones que tiene el robot.
- El sistema de coordenadas que especifica a que direcciones se realizaran sus movimientos y posiciones. Estas pueden ser coordenadas cartesianas (x,y,z), cilíndricas, etc.
Los elementos de un sistema de control son:
- Señal de entrada: es la que se toma del exterior mediante un sensor.
- Señal de referencia: punto de ajuste o de tarado, es el valor que se compara con la señal de entrada. - Comparador: compara las señales de referencia y entrada, cuando supera un determinado valor entre ambas señales el elemento de control se activa, pasando la información al actuador para que ejecute la acción.
- Actuador: lleva a cabo la acción para la que se ha diseñado el sistema automático. - Señal de salida: es la que emite el elemento de control (actuador).
- Captador (sensores): son elementos que captan la información del entorno y la usan para medir magnitudes físicas (luz, temperatura, humedad, presión, intensidad de luz, etc).
Controlador: es el encargado de comparar una variable física con el valor deseado (var. De referencia), interpretar el error y actuar para intentar anularlo. 7
- Variable controlada: es inspeccionada por el sistema con el fin de actuar en consecuencia, cambia independientemente del sistema.
- Realimentación: realiza la vigilancia continua de la variable controlada. Esto permite detectar cualquier cambio en la variable controlada.
SENSORES
El sensor traduce la información que le llega del exterior en un impulso eléctrico, normalmente digital (pasa o no pasa corriente), que puede ser analizado y procesado por la unidad de control del sistema.
Existe una gran variedad de sensores, entre ellos podemos citar:
- Sensores de temperatura: Un ejemplo son los termistores: se trata de resistencias cuyo valor asciende con la temperatura (termistor PTC) o bien disminuye con la temperatura (termistor NTC). Por lo tanto, depende de la temperatura que el termistor permita o no el paso de la corriente por el circuito de control del sistema. El símbolo y la apariencia de un termistor es: -
sensores de posición: Entre otros tenemos: - Finales de carrera: Se trata de un interruptor que consta de una pequeña pieza móvil y de una pieza fija que se llama NA, normalmente abierto, o NC, normalmente cerrado.
-Magnéticos: Detectan los campos magnéticos que provocan los imanes o las corrientes eléctricas. El principal es el llamado interruptor Reed; consiste en un par 8 de láminas metálicas de materiales ferromagnéticos metidas en el interior de una cápsula que se atraen en presencia de un campo magnético, cerrando el circuito. El interruptor Reed puede sustituir a los finales de carrera para detectar la posición de un elemento móvil, con la ventaja de que no necesita ser empujado físicamente por dicho elemento sino que puede detectar la proximidad sin contacto directo.
-Ópticos: Detectan la presencia de una persona o de un objeto que nterrumpen el haz de luz que le llega al sensor. Los principales sensores ópticos son las fotorresistencias, las LDR.
Sensores de humedad
Se basan en que el agua no es un material aislante como el aire sino que tiene una conductividad eléctrica. Por lo tanto un par de cables eléctricos desnudos (sin cinta aislante recubriéndolos) van a conducir una pequeña cantidad de corriente si el ambiente es húmedo; si colocamos un transistor en zona activa que amplifique esta corriente tenemos un detector de humedad. -
Sensores de sonido
Mediante un difragma que al moverse por las ondas sonoras, desplaza la placa de un condensador haciendo variar su capacidad.
Comentarios
Publicar un comentario